
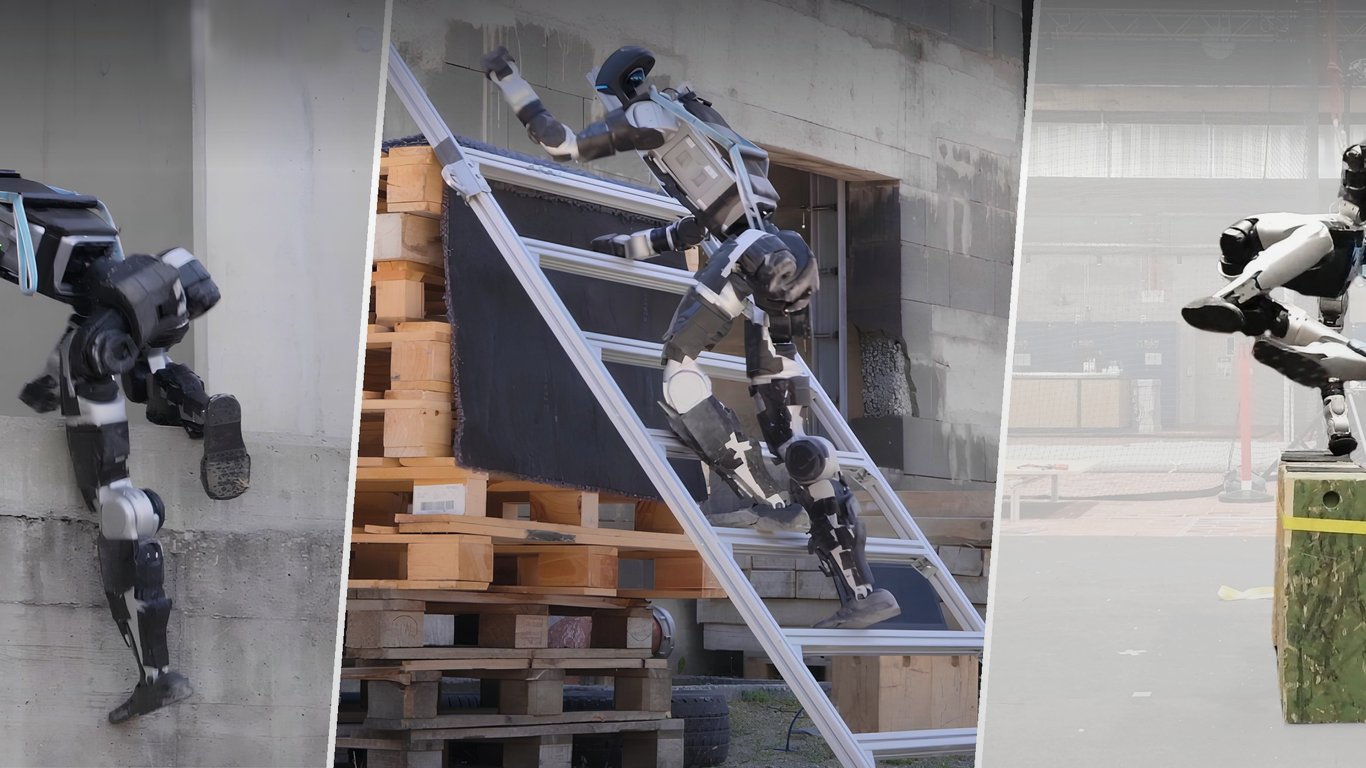
Представете си свят, в който роботите не просто се движат по равен под, а се справят с архитектурни предизвикателства точно толкова ловко, колкото и хората. Екип от учени в швейцарския институт ETH Zurich направи сериозна крачка към тази реалност, представяйки иновативна система за управление, тествана върху модела G1 на компанията Unitree.
Вместо да разчитат на твърди, предварително зададени алгоритми, които често се провалят при неочаквани промени в терена, изследователите залагат на концепцията „Attention-based Contact Planning“ (ACP). Този подход позволява на машината буквално да „сканира“ пространството и сама да решава коя точка е най-подходяща за опора.
Гениалността на системата се крие в нейната многостранност. Тя не се ограничава само до стъпалата на краката, а пресмята координацията на цялото тяло – включително лакти, колена и таз. Това позволява на робота да използва целия си физически капацитет, за да балансира и преминава през препятствия, които доскоро бяха непреодолими за хуманоидните модели.
Резултатите от симулационните тестове са впечатляващи, отбелязвайки успеваемост от 92,5%. Това показва, че изкуственият интелект успешно се справя с динамичното планиране на контактите със заобикалящата среда в реално време.
С тази технология, хуманоидните роботи престават да бъдат просто любопитна играчка и се превръщат в функционални помощници, способни да навигират в сложни пространства. Това е поредното доказателство, че границата между човешките движения и механичните възможности става все по-тънка.