
Човешкият допир е едно от най-сложните сензорни преживявания. С хилядите си механорецептори, нашите пръсти мигновено разпознават текстурата, твърдостта и формата на всеки предмет, което ни позволява да взаимодействаме с околния свят с невероятна прецизност и лекота.
В света на роботиката това винаги е било огромно предизвикателство. Досегашните опити да се имитира тази чувствителност често са водили до създаването на скъпи и сложни системи от миниатюрни сензори, които са трудни за поддръжка и внедряване в мащаб, което ограничава приложението им.
Екип от учени от Лондонския университет „Куин Мери“ обаче предложи неочаквано елегантно решение. Вместо да се опитват да копират биологичната нервна система чрез хиляди отделни точки на натиск, те създадоха метод, при който роботите буквално „виждат“ допира.
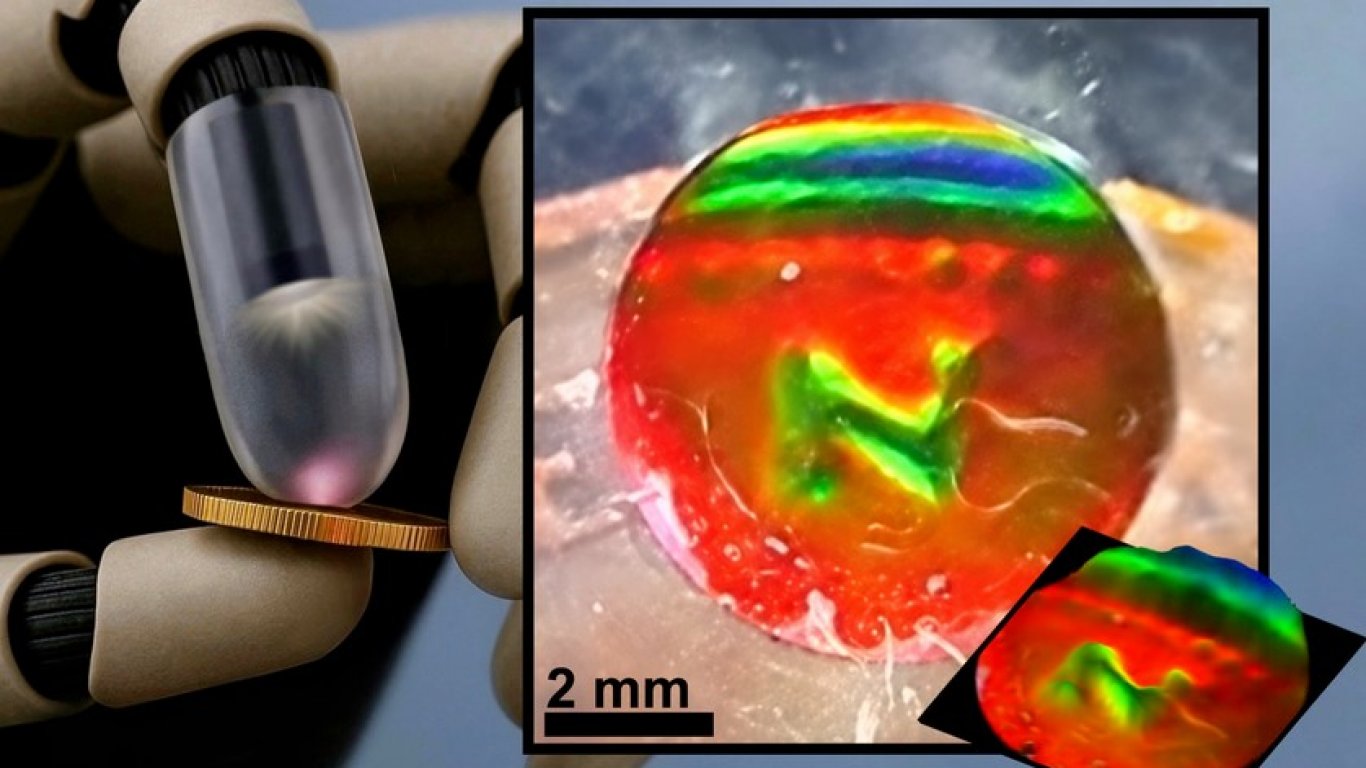
Тайната се крие в комбинацията от мек, еластичен материал и стандартна, евтина камера. Когато сензорът влезе в контакт с обект, той се деформира, а тази физическа промяна се трансформира в специфичен цветен модел, който камерата разчита и превръща в данни за натиска и формата на предмета.
Този иновативен подход променя правилата на играта, като предлага висок капацитет на усещане без нуждата от огромни инвестиции в скъп хардуер. Това ни приближава до бъдеще, в което машините ще могат да манипулират деликатни предмети с почти човешка сръчност и финес.